科学原理:
1972年,世界上第一个全尺寸人形“智能”机器人——WABOT-1诞生于加藤一郎教授创立的加藤实验室。WABOT-1机器人身高约2米,重160千克,包括肢体控制系统、视觉系统和对话系统,有两只手、两条腿,胸部装有两个摄像头,全身共有26个关节,手部还装有触觉传感器。WABOT-1可以用双脚走路,用带有触觉传感器的手抓住并移动物体,还会使用视觉和声学传感器测量距离并计算物体的方向,其会话系统允许它用日语与人进行交流。加藤一郎长期致力于研究仿人机器人,被誉为“世界仿人机器人之父”。
该机器人由肢体控制系统、视觉系统和会话系统组成,可以自行导航和自由移动,它甚至可以测量物体之间的距离。它的手具有触觉传感器,这意味着它能抓住和运输物体。它的智力与18个月大的人类相当,标志着人形机器人技术的重大突破。1980年建成的Wabot-2,人形音乐家机器人,能够与人交流,读乐谱,在电子琴上演奏曲调。
业界人士认为,人形机器人在硬件本体设计、驱动器性能、运动控制上的技术要求高,相关技术很容易转化到其他自动化领域,研发人形机器人对机器人及相关产业发展具有重要意义。
功能描述:
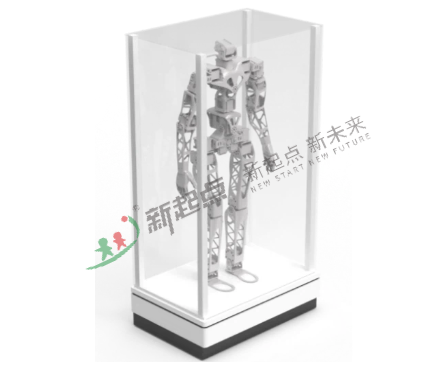
展品主要由全尺寸可双足行走的人形机器人模型、钣金底座、玻璃护栏等组成。1972年,世界上第一个全尺寸人形“智能”机器人——WABOT-1诞生于加藤一郎教授创立的加藤实验室。通过实物展示的形式,为观众展示全尺寸可双足行走的人形机器人。
展示目的:
展品是为观众呈现了第一台全尺寸可双足行走的人形机器人实物模型,让观众通过观看实物模型的方式,从中学习到第一台全尺寸可双足行走的人形机器人的构成和工作原理。带领观众认识技术发展的历史过程,了解这台机器人被发明的历史背景,理解技术的发展给人类和社会带来的变革,形成对待技术的积极态度和使用技术的责任意识,激发观众对机器人技术的兴趣。
展示形式:
模型展示
操作说明:
走进展品区域,观看机器人实物模型。
参考尺寸:
1200*1000*2200mm