科学原理:
圆柱坐标型机器人是机器人类型之一,这种机器人以θ、z和r为参数构成坐标系。手腕参考点的位置可表示为P=f(θ,z,r)。其中,r是手臂的径向长度,θ是手臂绕水平轴的角位移,z是在垂直轴上的高度。如果r不变,操作臂的运动将形成一个圆柱表面,空间定位比较直观。操作臂收回后,其后端可能与工作空间内的其他物体相碰,移动关节不易防护。手臂前后、上下移动,在水平面内摆动。与直角坐标系相比,占用的空空间更小空,工作范围更广。但由于机构的结构,高度方向的更低位置有限,无法抓取地面上的物体,惯性比较大。这是机器人广泛使用的坐标形式。
1962年,美国机械与铸造公司(American Machine and Foundry,AMF)生产出名叫“VERST- RAN”(意为万能搬运)圆柱坐标机械臂,与Unimation公司生产的Unimate成为真正商业化的工业机器人,并出口到世界各国,掀起了全世界对机器人研究的热潮。同年,AMF制造的6台Verstran机器人应用于美国坎顿(Canton)的福特汽车生产厂。
圆柱坐标机器人结构较为简单,产品占据空间较小,运动直观性强,可应用在较多工作场景中,搬运作业是其主要应用领域。与同样主要应用于搬运作业领域的球坐标机器人相比,圆柱坐标机器人的操作精度较高,可以广泛应用在码垛、分拣、上下料、装配、包装、印刷等领域。圆柱坐标机器人也存在缺点,由于水平臂安装在立柱上,其上下移动范围受立柱长度限制,无法实现过低或过高位置物品的抓取。
功能描述:
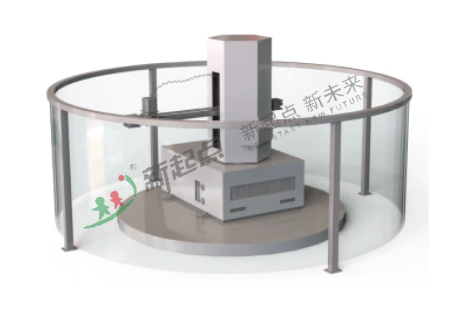
展品主要由圆柱坐标机械臂模型、玻璃护栏、钣金柜底座等组成。1962年,美国机械与铸造公司(American Machine and Foundry,AMF)生产出“VERST- RAN”(意为万能搬运)圆柱坐标机械臂,与Unimation公司生产的Unimate成为真正商业化的工业机器人,并出口到世界各国,掀起了全世界对机器人研究的热潮。通过实物展示的形式,为观众讲解第一台圆柱坐标机机械臂。
展示目的:
展品是为观众呈现了第一台圆柱坐标机械臂的实物模型,让观众通过观看实物模型的方式,从中学习到第一台圆柱坐标机械臂的构成和工作原理。带领观众认识技术发展的历史过程,了解这台机器人被发明的历史背景,理解技术的发展给人类和社会带来的变革,形成对待技术的积极态度和使用技术的责任意识,激发观众对机器人技术的兴趣。
展示形式:
模型展示
操作说明:
走进展品区域,观看第一台圆柱坐标机械臂模型。
参考尺寸:
1200*1200*1600