当前位置:首页 > > 科普展品 > 人工智能与机器人

第一台Z形机械臂

发布时间:2026-04-07文章编辑:管理员浏览次数:0 标签: 科技馆设计 校园科技馆

1
科学原理:
机械手臂根据结构形式的不同分为多关节机械手臂,直角坐标系机械手臂,球坐标系机械手臂,极坐标机械手臂,柱坐标机械手臂等。
水平多关节机械手臂一般有三个主自由度,Z1转动,Z2转动,Z移动。通过在执行终端加装X转动,Y转动可以到达空间内的任何坐标点。 
直角坐标系机械手臂有三个主自由度。X移动,Y移动,Z移动组成,通过在执行终端加装X转动,Y转动,Z转动可以到达空间内的任何坐标点。
1985年,KUKA开发出一款新的Z形机器人手臂,它的设计摒弃了传统的平行四边形造型。该Z形机器人手臂可实现3个平移运动和3个旋转运动共6个自由度的运动维度,大大节省制造工厂的场地空间。
这种Z形机械臂可以在直角坐标系的三个坐标轴方向作直线移动,即手臂的前后伸缩、上下升降和左右移动。这种坐标形式占据空间大而工作范围却相对较小、惯性大,它适用于工作位置成直线排列的情况。
 
功能描述:
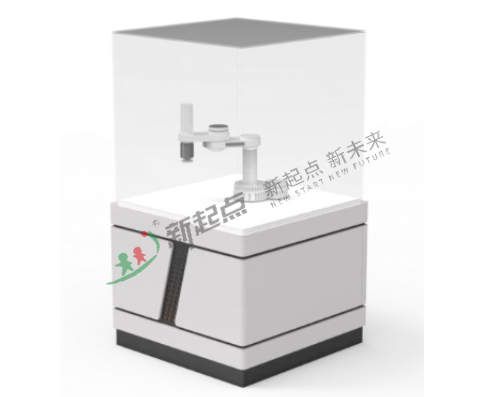
展品主要由第一台Z形机械臂模型、玻璃围栏、钣金箱体等组成。1985年,KUKA开发出一款新的Z形机器人手臂,它的设计摒弃了传统的平行四边形造型。该Z形机器人手臂可实现3个平移运动和3个旋转运动共6个自由度的运动维度,大大节省制造工厂的场地空间。通过实物展示的形式,为观众讲解第一台Z形机械臂。
 
展示目的:
展品是为观众呈现了第一台Z形机械臂的实物模型,让观众通过观看实物模型的方式,从中学习到第一台Z形机械臂的构成和工作原理。带领观众认识技术发展的历史过程,了解这台Z形机械臂被发明的历史背景,理解技术的发展给人类和社会带来的变革,形成对待技术的积极态度和使用技术的责任意识,激发观众对机器人技术的兴趣。
 
展示形式:
模型展示
 
操作说明:
走进展品区域,观看机器人实物模型。
 
参考尺寸:
1000*1000*1000mm

 
如没特殊注明,文章均为江苏新起点实业有限公司原创,转载请注明来自http://www.xinqidianshiye.com/product/ai/1890.html
相关新闻

建一个科技馆要花多少钱?科技馆设计费用构成与预算分配指南

在与筹建单位打交道的过程中,被问得最多的问题不是"设计成什么样",而是:建一个科...

日期:2026-10-28 浏览次数:0

科技馆展项设计:为什么很多互动装置"开馆即坏"?

本文从科技馆展项设计的实际落地角度,拆解互动装置失效的真实原因,以及耐用性设计应该怎么做。

日期:2026-10-23 浏览次数:0

科技馆设计怎么做?从策划到布展的完整流程与关键要点

本文结合科普场馆项目的常见实践,梳理科技馆设计的完整流程、关键要点与常见误区,供正在筹备或改造科普场...

日期:2026-10-12 浏览次数:0

江苏新起点实业有限公司——金工生产基地介绍

金工制造区域作为公司核心零部件生产基地,整合数控精密加工、钣金冲压折弯、焊接成型、喷涂制作、成品组装...

日期:2026-10-12 浏览次数:0

校园科技馆设计思路

校园科技馆设计是非常的难构思,国外的设计团队的方案是五花八门各式各样的,但是很多技术在国内实却现不了...

日期:2026-06-02 浏览次数:0

现代科技馆设计有哪些主要内容?

现代科技馆设计有哪些主要内容? 现代科技馆设计工作大体可分为内容编辑和形式设计两个方面。内容编辑是主...

日期:2026-06-02 浏览次数:0

在线客服
全国服务热线
联系江苏新起点实业有限公司电话
关注江苏新起点实业有限公司微信公众号
关注新起点官方公众号